Programação inteira
A programação inteira (PI) otimiza um objetivo linear sobre variáveis restritas a assumir valores inteiros ou binários. A exigência de integralidade quebra a convexidade que torna a PL tratável: o conjunto viável é uma coleção discreta de pontos, e o método Simplex de PL não se aplica mais diretamente. A maioria dos problemas combinatórios práticos, incluindo escalonamento, roteamento, alocação de recursos, são programas inteiros.
Formulação
Um Programa Linear Inteiro Misto (MILP) tem a forma:
\[\min_{x,y} \mathbf{c}^T x + \mathbf{d}^T y \quad \text{s.a.} \quad \mathbf{A}x + \mathbf{B}y \leq \mathbf{b}, \quad x \geq 0, \quad y \in \mathbb{Z}^p\]
em que \(x\) são variáveis contínuas e \(y\) são variáveis inteiras. Quando todas as variáveis são inteiras: Programa Linear Inteiro (ILP). Quando todas são binárias (\(y \in \{0,1\}^p\)): Programa Inteiro Binário (BIP).
Variáveis binárias são particularmente expressivas: elas modelam decisões sim/não, condições lógicas, e estruturas combinatórias. Praticamente qualquer problema de otimização combinatória pode ser formulado como um BIP.
Mochila: \(n\) itens com valores \(v_i\) e pesos \(w_i\). Maximizar o valor total sujeito à capacidade de peso \(W\):
\[\max \sum_i v_i x_i \quad \text{s.a.} \quad \sum_i w_i x_i \leq W, \quad x_i \in \{0,1\}\]
Atribuição: atribuir \(n\) trabalhadores a \(n\) empregos (um a um). Minimizar o custo total \(c_{ij}\):
\[\min \sum_{i,j} c_{ij} x_{ij} \quad \text{s.a.} \quad \sum_j x_{ij} = 1 \;\forall i, \quad \sum_i x_{ij} = 1 \;\forall j, \quad x_{ij} \in \{0,1\}\]
Localização de instalações com custo fixo: decidir quais instalações abrir (\(y_j \in \{0,1\}\)) e quanto transportar de cada uma (\(x_{ij} \geq 0\)):
\[\min \sum_j f_j y_j + \sum_{i,j} c_{ij} x_{ij} \quad \text{s.a.} \quad \sum_j x_{ij} \geq d_i \;\forall i, \quad x_{ij} \leq M y_j \;\forall i,j\]

Por que a integralidade torna a otimização difícil
Adicionar restrições de integralidade a uma PL muda o problema fundamentalmente. A região viável da PL é um politopo convexo; a região viável da PI é o conjunto discreto de pontos inteiros dentro desse politopo. Duas consequências-chave:
Sem gradiente para seguir: o objetivo é linear e o conjunto viável é discreto. Métodos baseados em gradiente não se aplicam. Arredondar a solução da PL para o ponto inteiro mais próximo frequentemente dá uma solução inviável ou altamente subótima.
NP-dificuldade: a programação inteira é NP-difícil em geral. O problema da mochila, o caixeiro-viajante, o empacotamento (bin packing), e o escalonamento são todos problemas de PI NP-difíceis. Nenhum algoritmo de tempo polinomial é conhecido (e nenhum é esperado sob \(P \neq NP\)).
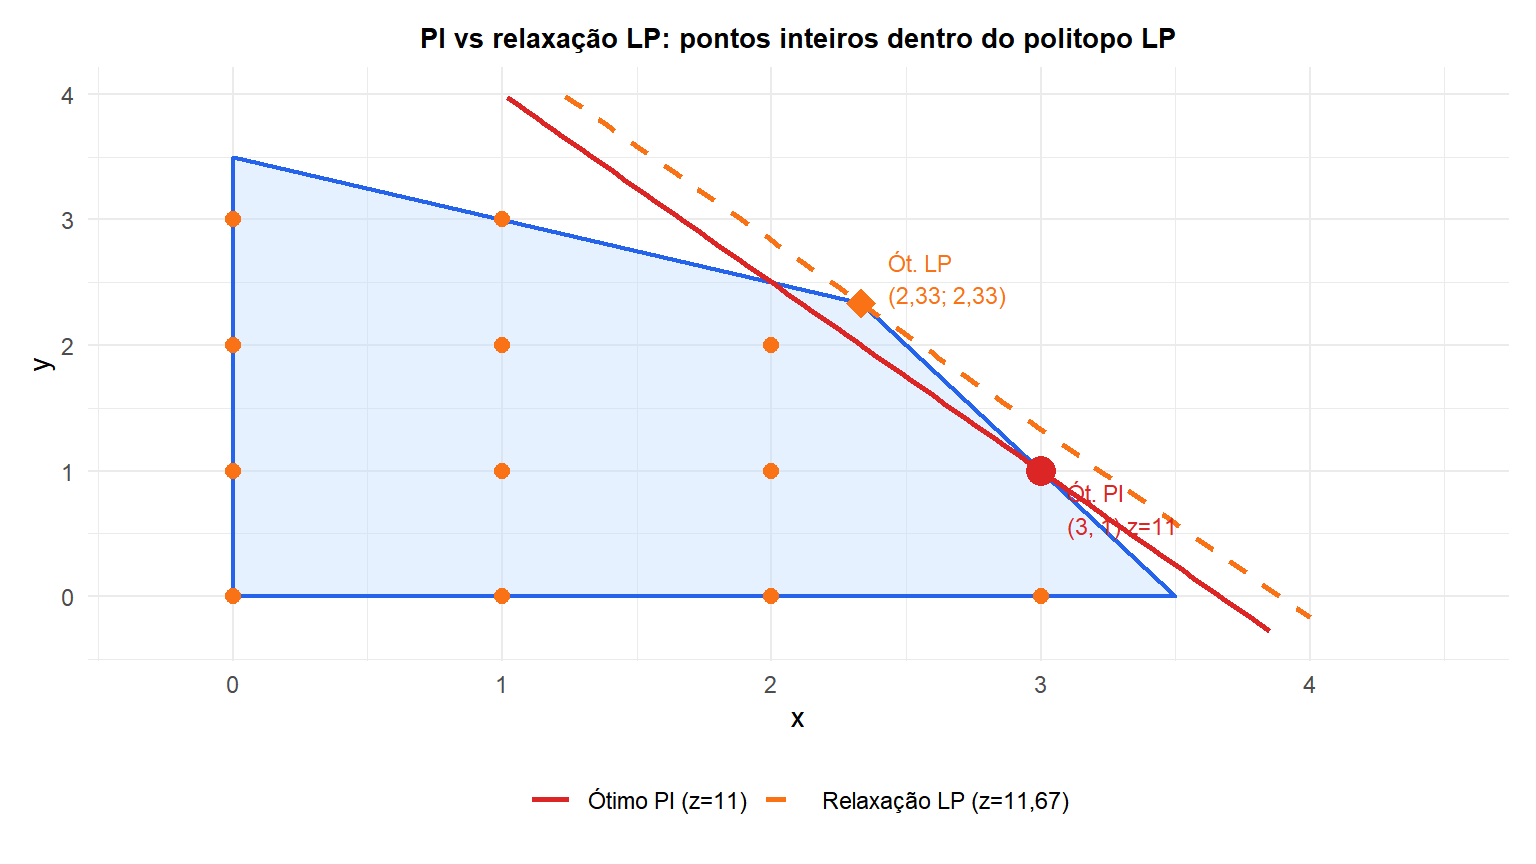
O ótimo da relaxação LP (losango laranja) é não inteiro em \((2,33, 2,33)\) com \(z=11,67\). O verdadeiro ótimo da PI (ponto vermelho) está em \((3,1)\) com \(z=11\). O ótimo LP fornece um limite superior para o objetivo da PI (para maximização).
A relaxação LP e os limites
A relaxação LP remove as restrições de integralidade e resolve a PL resultante. Para um problema de maximização:
\[z_\text{LP} \geq z_\text{PI}\]
A relaxação LP dá um limite superior para o objetivo da PI (limite inferior para minimização). O gap \(z_\text{LP} - z_\text{PI}\) mede o quanto as restrições de integralidade custam.
Se a solução da relaxação LP por acaso tiver valores inteiros, ela também é o ótimo da PI. Para estruturas especiais de problema (matrizes de restrição totalmente unimodulares, por exemplo, problemas de fluxo em rede, problemas de atribuição), a relaxação LP sempre dá uma solução inteira: nenhum branch and bound é necessário.
Branch and bound
Branch and bound é o algoritmo fundamental para resolver programas inteiros. Ele enumera implicitamente todas as soluções inteiras viáveis particionando o problema em subproblemas e usando relaxações LP para podar subproblemas que não podem conter a solução ótima.
Algoritmo:
Inicializar: resolva a relaxação LP. Se a solução é inteira, terminado. Caso contrário, o valor ótimo da LP é um limite superior \(\bar{z}\) (para maximização). Defina a melhor solução inteira encontrada até agora \(\underline{z} = -\infty\).
Ramificar: selecione uma variável fracionária \(x_j = \bar{x}_j\) (não inteira). Crie dois subproblemas filhos adicionando:
- Ramo inferior: \(x_j \leq \lfloor \bar{x}_j \rfloor\)
- Ramo superior: \(x_j \geq \lceil \bar{x}_j \rceil\)
Delimitar: resolva a relaxação LP de cada filho. Se o ótimo LP for:
- Inviável: pode (nenhuma solução inteira viável neste ramo).
- Pior do que \(\underline{z}\): pode (não pode melhorar a melhor solução conhecida).
- Inteiro: atualize \(\underline{z}\) se for melhor do que o atual.
- Fracionário e melhor do que \(\underline{z}\): adicione à lista de nós abertos.
Repita até que não restem nós abertos. A melhor solução inteira encontrada é ótima.
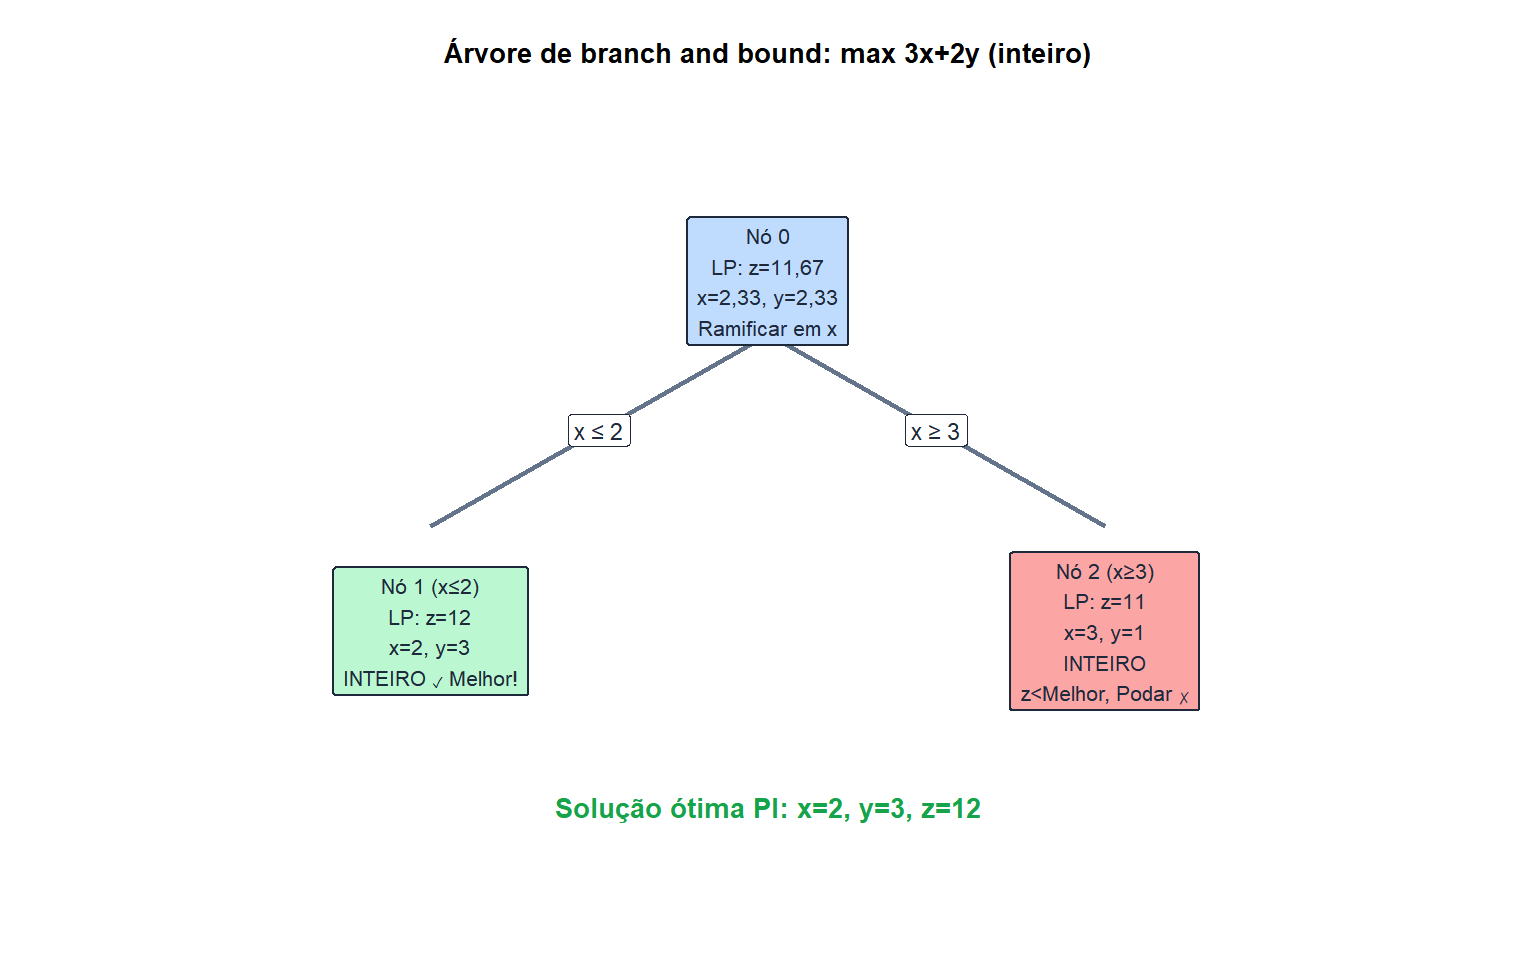
O algoritmo encontra a solução ótima \((x=2, y=3, z=12)\) resolvendo apenas 3 relaxações LP em vez de enumerar todos os pontos inteiros.
Planos de corte
Planos de corte são desigualdades lineares adicionais acrescentadas à relaxação LP para cortar soluções fracionárias sem remover nenhum ponto inteiro viável. Eles reforçam a relaxação LP, trazendo seu ótimo para mais perto do ótimo da PI.
Os planos de corte mais importantes:
Cortes de Gomory: derivados algebricamente do tableau da LP. Para uma variável básica fracionária \(x_j = \bar{x}_j\) com \(\bar{x}_j \notin \mathbb{Z}\), o corte de Gomory remove a solução LP fracionária mantendo viáveis todas as soluções inteiras.
Desigualdades de cobertura (para a mochila): se um subconjunto \(S\) de itens não cabe inteiramente na mochila (\(\sum_{i \in S} w_i > W\)), então no máximo \(|S|-1\) deles podem ser selecionados: \(\sum_{i \in S} x_i \leq |S|-1\).
Solvers de PI modernos (Gurobi, CPLEX) combinam branch and bound com planos de corte (branch and cut): cortes são gerados em cada nó da árvore de branch and bound para reforçar a relaxação LP local.
⚠️ A programação inteira é NP-difícil: cuidado com o tamanho do problema
Mesmo com solvers modernos, programas inteiros podem ser intratáveis para instâncias grandes:
- Uma PI binária com \(n=50\) variáveis tem \(2^{50} \approx 10^{15}\) pontos viáveis no pior caso.
- O Problema do Caixeiro-Viajante com \(n\) cidades tem \((n-1)!/2\) rotas possíveis.
- A resolubilidade prática depende fortemente da estrutura do problema. PIs de fluxo em rede (totalmente unimodulares) se resolvem como PLs. PIs gerais com limites de relaxação LP fracos podem levar horas ou falhar ao resolver.
Antes de formular um problema como PI, verifique: a relaxação LP é apertada? A matriz de restrições tem estrutura especial (unimodularidade total)? Uma heurística ou algoritmo de aproximação é aceitável?
Aplicações
A programação inteira modela uma enorme variedade de problemas reais:
- Escalonamento de companhias aéreas: atribuição de aeronaves e tripulações a voos, respeitando requisitos de descanso e conexões de hub.
- Cadeia de suprimentos: localização de armazéns, roteamento de estoque, escalonamento de veículos.
- Telecomunicações: design de redes, atribuição de frequências.
- Finanças: seleção de carteira com custos de transação, restrições de cardinalidade.
- Saúde: escalonamento de enfermagem, planejamento de salas de cirurgia, distribuição de vacinas.
💡 Programação inteira em R
library(lpSolve)

# Knapsack: 5 items, values and weights
values  <- c(10, 6, 3, 7, 8)
weights <- c(5,  3, 2, 4, 5)
capacity <- 10

obj <- values
mat <- matrix(weights, nrow=1)
rhs <- capacity
dir <- "<="

# Binary IP (all.bin=TRUE)
sol <- lp("max", obj, mat, dir, rhs, all.bin=TRUE)
sol$solution  # which items to take
sol$objval    # optimal value

# Mixed integer with lpSolve
# int.vec specifies which variables must be integer
sol <- lp("max", obj, mat, dir, rhs, int.vec=1:5)

# For serious MIP solving: use highs package (faster)
library(highs)
highs_solve(L=obj, lower=rep(0,5), upper=rep(1,5),
            A=matrix(weights,1), lhs=-Inf, rhs=capacity,
            types=rep("I",5), maximum=TRUE)
Para resolução de PI em nível de produção no R, o highs fornece o solver HiGHS (solver MIP de código aberto de última geração). Opções comerciais (Gurobi, CPLEX) são significativamente mais rápidas para instâncias grandes.

